

Ouster OSDome
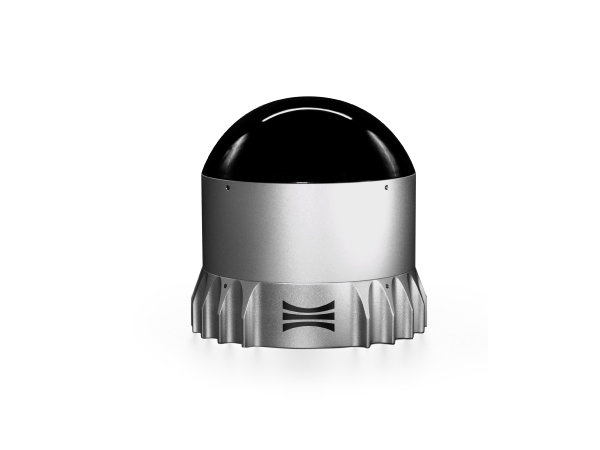


LiDAR Ouster OSDome Rev7
Ouster OSDome REV7 to półsferyczny lidar 3D zapewniający pełne pole widzenia 360° × 180°. Konstrukcja sensora umożliwia obserwację całej półsfery przy użyciu jednego urządzenia, ograniczając martwe strefy i liczbę czujników wymaganych w systemie. OSDome jest przeznaczony m.in. do robotyki mobilnej, automatyki magazynowej, systemów bezpieczeństwa oraz analizy ruchu i obecności osób.
WYŚLIJ ZAPYTANIE POBIERZ SPECYFIKACJĘ
WYŚLIJ ZAPYTANIE
Czym wyróżnia się lidar 180º Ouster OSDome?
Sensor Ouster OSDome to półkolisty lidar o polu widzenia 180º. Urządzenie jest zaprojektowane z myślą o maksymalnej wydajności odczytu widoku otoczenia w kompaktowej konstrukcji. OSDome świetnie nada się w aplikacjach związanych z bezpieczeństwem, analizą tłumu na danym obszarze lub wyposażaniem robotów magazynowych w niezawodną świadomość otoczenia.
OSDome dostępny jest w wersjach 32-, 64- i 128-kanałowych i może generować do ponad 5,2 mln punktów na sekundę. Zasięg wynosi 20 m dla obiektów o refleksyjności 10% oraz 45 m dla obiektów o refleksyjności 80% przy pracy w trybie 1024 × 10 Hz i oświetleniu 100 klx. Sensor obsługuje częstotliwość skanowania 10 lub 20 Hz oraz tryb Dual Return.
Czy Ouster OSDome ma wbudowany żyroskop?
Tak. Ouster OSDome posiada zintegrowany 6-osiowy moduł IMU (Inertial Measurement Unit), obejmujący 3-osiowy żyroskop oraz 3-osiowy akcelerometr.
Czy dla Ouster OSDome dostępny jest gotowy algorytm SLAM?
Tak. Ouster udostępnia narzędzia programistyczne wspierające SLAM i mapowanie 3D z wykorzystaniem swoich lidarów. OSDome może być również integrowany z popularnymi środowiskami robotycznymi oraz zewnętrznymi rozwiązaniami SLAM.
Czy Ouster OSDome potrafi rozpoznawać różne rodzaje obiektów?
Sam OSDome jest przede wszystkim sensorem 3D i nie klasyfikuje samodzielnie obiektów, takich jak ludzie, pojazdy czy palety. Generuje szczegółową chmurę punktów 3D oraz dodatkowe dane pomiarowe, które mogą być następnie przetwarzane przez algorytmy percepcji.