
Kontrolery silników MAB Robotics MD80
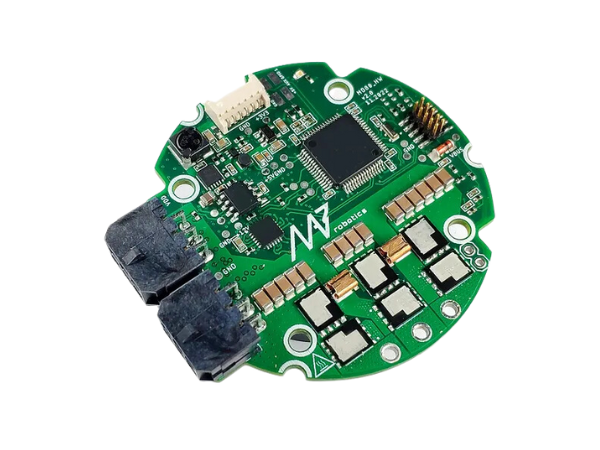
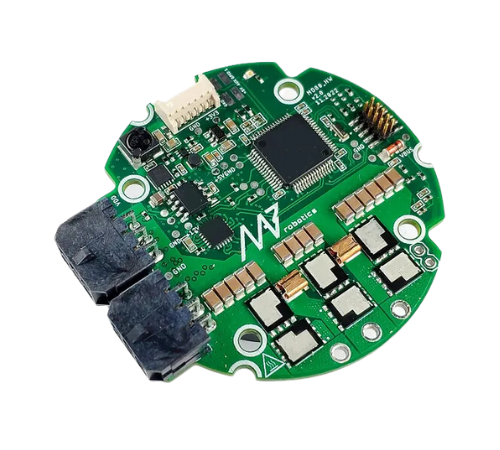
Kontrolery do silników MAB Robotics MD80
Kontrolery silników bezszczotkowych firmy MAB Robotics to zaawansowane układy sterowania, które umożliwiają precyzyjne sterowanie ruchem. Kontrolery zostały zaprojektowane z myślą o łatwej integracji w robotach mobilnych oraz ramionach robotycznych. Dzięki innowacyjnym rozwiązaniom i zaawansowanej technologii, kontrolery te stanowią kluczowy element zapewniający płynność, stabilność oraz możliwość dostosowywania ruchu robotów do różnorodnych zadań i warunków.
WYŚLIJ ZAPYTANIE POBIERZ SPECYFIKACJĘ
WYŚLIJ ZAPYTANIE
MD80 to zaawansowany kontroler do bezszczotkowych silników elektrycznych prądu stałego, który wspiera funkcje sterowania takie jak sterowanie momentowe, impedancyjne, pozycyjne oraz sterowanie położeniem. Może być zintegrowany z każdym silnikiem bezszczotkowym w granicach dopuszczalnej mocy maksymalnej. Kontroler umożliwia budowę napędu wykorzystującego przekładnię mechaniczną oraz dodatkowy enkoder, dzięki czemu spełni indywidualne wymagania użytkownika. MD80 wykorzystuje autorską implementację algorytmu kontroli silnika (FOC), enkoder o wysokiej rozdzielczości i szybką magistralę komunikacyjną FDCAN.
W kontrolerze dostępne są także profile prędkości oraz położenia, co umożliwia realizację płynnych ruchów. Zduplikowane złącza zasilania i komunikacji umożliwiają wygodne łączenie szeregowe, co pozwala na połączenie wielu sterowników w jedną sieć sterowania przy wykorzystaniu minimalnej liczby przewodów. W połączeniu z dostępnymi w ofercie urządzeniami CANdle i CANdle HAT oraz biblioteką do sterowania ruchem MAB Robotics (C++/Python/ROS/ROS2), budowa robotów o wielu stopniach swobody staje się prosta i szybka.